
محاسبه توان موتور کوادکوپتر؛ موتور چقدر توان نیاز دارد؟
محاسبه توان موتور کوادکوپتر یکی از مراحل مهم در طراحی و ساخت کوادکوپتر است. توان موتور مشخص میکند که موتور با چه میزان مصرف انرژی میتواند ملخ را بچرخاند و نیروی رانش (Thrust) موردنیاز برای بلند شدن، حمل تجهیزات و حفظ پایداری پرواز را فراهم کند. انتخاب موتور نامناسب میتواند باعث افزایش مصرف باتری، کاهش زمان پرواز، داغ شدن موتور و افت عملکرد کوادکوپتر شود.
برای انتخاب موتور مناسب، باید وزن کل کوادکوپتر، تعداد موتورها، مشخصات باتری، اندازه ملخ، جریان مصرفی، رانش موردنیاز و بازده سیستم پیشران را بررسی کرد.
برای تعیین توان موردنیاز موتور کوادکوپتر، ابتدا باید وزن کل پرنده و رانش موردنیاز هر موتور مشخص شود. سپس میتوان با استفاده از نظریه تکانه، توان آیرودینامیکی ایدهآل را تخمین زد و با درنظرگرفتن تلفات ملخ، توان مکانیکی شفت و توان الکتریکی ورودی را محاسبه کرد. در طراحی عملی، جدول آزمون موتور و ملخ در ولتاژ کاری واقعی، مرجع اصلی انتخاب موتور است؛ زیرا یک فرمول ساده بهتنهایی توان دقیق موردنیاز را تعیین نمیکند.
در این راهنما، روش محاسبه توان موتور کوادکوپتر را بهصورت مرحلهبهمرحله بررسی میکنیم.
توان موتور کوادکوپتر چیست و چه مفهومی دارد؟
توان موتور نشان میدهد که موتور در واحد زمان چه مقدار انرژی مصرف میکند یا به حرکت مکانیکی تبدیل میکند و معمولاً با واحد وات (W) بیان میشود. برای بررسی عملکرد موتور و ملخ، باید سه مفهوم اصلی را از یکدیگر تفکیک کرد: توان الکتریکی ورودی، توان مکانیکی خروجی و توان آیرودینامیکی منتقلشده به هوا.
این سه نوع توان به یکدیگر وابستهاند، اما هرکدام بخش متفاوتی از عملکرد سیستم پیشران را توصیف میکنند:
- توان الکتریکی ورودی: توان دریافتی موتور از سیستم تغذیه که با ولتاژ و جریان ارتباط دارد.
- توان مکانیکی خروجی: توانی که موتور از طریق شفت به ملخ منتقل میکند.
- توان آیرودینامیکی: توانی که برای به حرکت درآوردن هوا و ایجاد رانش مصرف میشود.
در یک کوادکوپتر، باتری انرژی الکتریکی را تأمین میکند و کنترلکننده دور موتور (ESC) جریان ورودی به موتور را تنظیم میکند. سپس موتور براشلس انرژی الکتریکی را به حرکت دورانی تبدیل میکند و ملخ با شتاب دادن به هوا، نیروی رانش لازم برای پرواز را تولید میکند.
تمام انرژی ورودی به انرژی مکانیکی مفید تبدیل نمیشود. بخشی از آن در اثر مقاومت الکتریکی و تولید گرما تلف میشود. همچنین، جریان چرخشی هوا و سایر تلفات آیرودینامیکی باعث میشوند که تمام توان مکانیکی شفت به رانش مفید تبدیل نشود.
۱. توان الکتریکی ورودی موتور
توان الکتریکی ورودی، میزان توان دریافتی موتور از باتری و کنترلکننده دور موتور (ESC) را نشان میدهد. برای محاسبه توان الکتریکی ورودی از سمت باتری یا یک منبع DC، میتوان ولتاژ و جریان همان ورودی را در هم ضرب کرد. اگر اندازهگیری در سمت فازهای موتور براشلس سهفاز انجام شود، محاسبه توان به روش اندازهگیری و شکل موج جریان و ولتاژ وابسته است و لزوماً با ضرب ساده دو مقدار به دست نمیآید:
فرمول محاسبه توان الکتریکی:
P_elec = V × I
در این رابطه:
P_elec: توان الکتریکی برحسب وات (W)V: ولتاژ برحسب ولت (V)I: جریان برحسب آمپر (A)
برای مثال، اگر موتور کوادکوپتر با ولتاژ ۱۴٫۸ ولت کار کند و جریان مصرفی آن ۵ آمپر باشد، توان الکتریکی ورودی به شکل زیر محاسبه میشود:
P_elec = 14.8 × 5 = 74 W
بنابراین، توان الکتریکی ورودی در نقطه اندازهگیریشده برابر با ۷۴ وات است. این مقدار ثابت نیست و با تغییر دور موتور، نوع ملخ، میزان بار و ولتاژ واقعی باتری تغییر میکند. توجه کنید که این مثال مستقل از مثالهای بعدی مقاله است و لزوماً شرایط کاری یکسانی را توصیف نمیکند.
برای محاسبه دقیق مصرف انرژی سیستم، باید مشخص شود که ولتاژ و جریان اندازهگیریشده مربوط به ورودی موتور هستند یا ورودی کل سیستم پیشران؛ زیرا مصرف ESC و سایر تجهیزات نیز میتواند در محاسبات کلی مؤثر باشد.
۲. توان مکانیکی خروجی موتور
توان مکانیکی خروجی بیانگر میزان توانی است که موتور بهصورت حرکت دورانی به شفت و ملخ منتقل میکند. این توان به گشتاور تولیدشده توسط موتور و سرعت زاویهای چرخش آن بستگی دارد.
فرمول محاسبه توان مکانیکی:
P_shaft = τ × ω
در این رابطه:
P_shaft: توان مکانیکی شفت برحسب وات (W)τ: گشتاور موتور برحسب نیوتنمتر (N·m)ω: سرعت زاویهای برحسب رادیان بر ثانیه (rad/s)
از آنجا که بخشی از توان الکتریکی ورودی در فرایند تبدیل انرژی تلف میشود، توان مکانیکی خروجی معمولاً کمتر از توان الکتریکی ورودی است. نسبت این دو کمیت، بازده تبدیل توان را نشان میدهد.
فرمول محاسبه بازده:
η = P_shaft / P_elec
در این رابطه، η بازده تبدیل توان الکتریکی ورودی موتور به توان مکانیکی شفت است. بنابراین، در فرمولهای بعدی باید P_motor,in را از توان ورودی کل باتری متمایز نگه داشت.
برای نمونه، اگر توان الکتریکی ورودی موتور ۷۴ وات و بازده فرضی آن ۹۰ درصد باشد، توان مکانیکی خروجی از رابطه زیر به دست میآید:
P_shaft = 74 × 0.9 = 66.6 W
در نتیجه، توان مکانیکی خروجی حدود ۶۶٫۶ وات خواهد بود. این عدد صرفاً یک مثال محاسباتی است و بازده واقعی موتور باید بر اساس مشخصات فنی یا اندازهگیری در نقطه کاری موردنظر تعیین شود.
۳. توان آیرودینامیکی و رانش ملخ
پس از انتقال توان مکانیکی به ملخ، بخشی از این توان برای شتاب دادن به هوا و تولید نیروی رانش استفاده میشود. توان آیرودینامیکی به نحوه انتقال انرژی از ملخ به جریان هوا مربوط است و در تحلیل عملکرد سیستم پیشران اهمیت دارد.
در مدل ایدهآل ملخ بهعنوان یک دیسک عملگر، توان القایی موردنیاز برای تولید رانش در حالت سکون را میتوان با رابطه زیر تخمین زد:
P_ideal = T^(3/2) / √(2ρA)
در این رابطه:
P_ideal: توان القایی ایدهآل برحسب وات (W)T: نیروی رانش برحسب نیوتن (N)ρ: چگالی هوا برحسب کیلوگرم بر متر مکعب (kg/m³)A: مساحت دیسک جاروبشده توسط ملخ برحسب متر مربع (m²)
این رابطه یک مدل ایدهآل است و تلفات واقعی ملخ، مقاومت تیغهها و چرخش جریان هوا را بهطور کامل در نظر نمیگیرد. بنابراین، توان واقعی موردنیاز برای تولید رانش مشخص معمولاً بیشتر از مقدار ایدهآل محاسبهشده است.
رانش با توان تفاوت دارد. رانش یک نیرو است که معمولاً با نیوتن یا گرمنیرو (gf) اندازهگیری میشود، درحالیکه توان میزان انتقال انرژی در واحد زمان را نشان میدهد و واحد آن وات است.
مقدار رانش تولیدشده به عواملی مانند توان و دور موتور، قطر و گام ملخ، طراحی تیغهها، چگالی هوا و شرایط کاری بستگی دارد. به همین دلیل، برای تعیین رانش دقیق یک موتور نمیتوان فقط به توان نامی آن اکتفا کرد؛ بلکه باید عملکرد موتور و ملخ در کنار یکدیگر بررسی شود.
تفاوت توان الکتریکی، مکانیکی و آیرودینامیکی
| نوع توان | رابطه اصلی | کاربرد |
|---|---|---|
| توان الکتریکی ورودی | P_elec = V × I |
بررسی مصرف برق و تخمین بار باتری |
| توان مکانیکی شفت | P_shaft = τ × ω |
محاسبه توان چرخشی منتقلشده به ملخ |
| توان القایی ایدهآل | P_ideal = T^(3/2) / √(2ρA) |
تخمین ایدهآل توان موردنیاز برای تولید رانش |
در زمان انتخاب موتور کوادکوپتر، باید به تعریف توان درجشده در مشخصات فنی توجه کرد؛ زیرا مقدار اعلامشده با عنوان Power ممکن است به توان الکتریکی ورودی، توان مکانیکی یا محدودیت توان مجاز موتور اشاره داشته باشد. بررسی شرایط آزمون سازنده، در کنار مشخصات ملخ و رانش، به انتخاب دقیقتر سیستم پیشران کمک میکند.
برای محاسبه توان موتور، به چه اطلاعاتی نیاز داریم؟
محاسبه توان از وزن پرنده آغاز میشود، اما برای رسیدن به نتیجه قابلاستفاده باید تعداد موتورها، رانش هدف، قطر ملخ، چگالی هوا و شرایط پرواز نیز مشخص باشند. بدون این اطلاعات، نمیتوان عددی معتبر برای توان لازم موتور ارائه کرد.
اطلاعات موردنیاز عبارتاند از:
- وزن کل کوادکوپتر در زمان برخاست، شامل باتری و محموله
- تعداد موتورها و آرایش آنها
- نسبت رانش به وزن هدف
- قطر، گام و تعداد تیغههای ملخ
- چگالی هوا و ارتفاع محل پرواز
- ولتاژ باتری و محدوده جریان مجاز
- نوع پرواز: هاور، پرواز رو به جلو، صعود یا مانور سریع
برای طراحی اولیه، میتوان از نظریه تکانه برای تخمین توان ایدهآل استفاده کرد. برای انتخاب نهایی، باید این تخمین را با دادههای تجربی و شرایط واقعی سامانه تطبیق داد.
نحوه محاسبه رانش موردنیاز هر موتور
رانش نیرویی است که ملخ برای حرکتدادن هوا تولید میکند و نیروی عکسالعمل آن به بلندشدن کوادکوپتر کمک میکند. در حالت هاور، مجموع رانش موتورها باید دستکم با وزن پرنده برابر باشد. برای ایجاد قابلیت مانور و حفظ حاشیه کنترل، معمولاً رانش بیشینه طراحی را بالاتر از وزن کل در نظر میگیرند.

وزن پرنده از رابطه زیر محاسبه میشود:
W = m × g
در این فرمول:
- W: وزن برحسب نیوتن
- m: جرم برحسب کیلوگرم
- g: شتاب گرانش، تقریباً 9.81 m/s²
اگر کوادکوپتر چهار موتور داشته باشد و رانش بهطور مساوی بین آنها تقسیم شود، رانش هر موتور در هاور ایدهآل برابر است با:
T_hover = (m × g) ÷ 4
برای انتخاب موتور باید رانش هدف بیشتری را نیز بررسی کنید:
T_target = (TWR × m × g) ÷ 4
که TWR (نسبت رانش به وزن) برابر نسبت رانش کل هدف به وزن پرنده است. این نسبت یک پارامتر طراحی است و مقدار مناسب آن به کاربرد، جرم، مانورپذیری و محدودیتهای سامانه بستگی دارد.
مثال: کوادکوپتر با وزن ۱٫۲ کیلوگرم
فرض کنید جرم کل کوادکوپتر، شامل باتری و محموله، ۱٫۲ کیلوگرم باشد و نسبت رانش به وزن هدف را برای این مثال ۲ در نظر بگیریم.
ابتدا وزن پرنده را محاسبه میکنیم:
W = 1.2 × 9.81 = 11.772 N
رانش لازم هر موتور برای هاور:
T_hover = 11.772 ÷ 4 = 2.943 N
رانش هدف هر موتور در این مثال:
T_target = (2 × 11.772) ÷ 4 = 5.886 N
با تبدیل واحد، این مقدار تقریباً برابر ۶۰۰ گرمنیرو برای هر موتور است.
بنابراین، در این مثال باید موتوری را بررسی کنیم که همراه با ملخ منتخب، بتواند رانش هدف را در ولتاژ کاری موردنظر تولید کند. این محاسبه هنوز توان لازم را تعیین نمیکند؛ برای آن به اطلاعات آیرودینامیکی ملخ یا جدول آزمون موتور نیاز داریم.
نحوه محاسبه توان آیرودینامیکی موردنیاز ملخ
توان آیرودینامیکی ایدهآل در حالت هاور را میتوان با نظریه تکانه محاسبه کرد. این نظریه ملخ را بهصورت یک دیسک فرضی در نظر میگیرد که هوا را به سمت پایین شتاب میدهد. نتیجه، حداقل توان القایی ایدهآل موردنیاز برای ایجاد رانش مشخص است؛ نه توان واقعی مصرفی موتور.
رابطه سرعت القایی هوا در صفحه ملخ چنین است:
v_i = √( T ÷ (2ρA) )
توان القایی ایدهآل هر روتور در حالت هاور:
P_ideal = T × v_i
با جایگذاری رابطه سرعت القایی:
P_ideal = T^(3/2) ÷ √(2ρA)
در این روابط:
- T: رانش یک موتور و ملخ، برحسب نیوتن
- ρ: چگالی هوا، برحسب کیلوگرم بر متر مکعب
- A: مساحت دیسک جاروبشده توسط ملخ، برحسب مترمربع
- v_i: سرعت القایی ایدهآل هوا، برحسب متر بر ثانیه
مساحت دیسک ملخ از رابطه زیر محاسبه میشود:
A = π × r²
در اینجا r شعاع ملخ است؛ یعنی نصف قطر کامل آن.
مثال عددی با ملخ ۱۰ اینچی
فرض کنیم یک موتور و ملخ باید در حالت هاور رانش 2.943 N تولید کنند. قطر ملخ ۱۰ اینچ، معادل 0.254 m، و چگالی هوا را برای این مثال 1.225 kg/m³ در نظر میگیریم.
ابتدا مساحت دیسک ملخ:
A = π × (0.127)² ≈ 0.0507 m²
سپس سرعت القایی ایدهآل:
v_i = √( 2.943 ÷ (2 × 1.225 × 0.0507) ) ≈ 4.87 m/s
در نهایت، توان القایی ایدهآل:
P_ideal = 2.943 × 4.87 ≈ 14.3 W
این مقدار فقط توان القایی ایدهآل برای تولید رانش هاور، یعنی ۲٫۹۴۳ نیوتن، است. برای رانش هدف ۵٫۸۸۶ نیوتن، همین رابطه توان القایی ایدهآلی حدود ۴۰٫۵ وات برای هر موتور میدهد. اگر صرفاً برای تخمین آموزشی، ضریب شایستگی ۰٫۶۵ را فرض کنیم، توان شفت متناظر با این رانش هدف حدود ۶۲٫۳ وات خواهد بود (۴۰٫۵ ÷ ۰٫۶۵). این عددها توان نامی موتور یا توان الکتریکی مصرفی باتری نیستند؛ توان واقعی باید با توجه به عملکرد ملخ و موتور در نقطه کاری موردنظر تعیین شود.
چگونه از توان ایدهآل به توان مکانیکی شفت برسیم؟
توان مکانیکی شفت باید علاوه بر توان القایی، تلفات آیرودینامیکی ملخ را نیز تأمین کند. یکی از شاخصهای ارزیابی عملکرد روتور در هاور، ضریب شایستگی یا Figure of Merit است که نسبت توان القایی ایدهآل به توان واقعی جذبشده توسط روتور را نشان میدهد.
رابطه این شاخص:
FM = P_ideal ÷ P_shaft
بنابراین:
P_shaft = P_ideal ÷ FM
اگر برای یک مثال آموزشی، ضریب شایستگی را 0.65 فرض کنیم و توان القایی ایدهآل برابر 14.3 W باشد:
P_shaft = 14.3 ÷ 0.65 ≈ 22.0 W
در این مثال، توان مکانیکی موردنیاز شفت حدود ۲۲٫۰ وات برآورد میشود.
این ضریب صرفاً فرض آموزشی است، نه مشخصه تأییدشده یک ملخ خاص. همچنین، مدل ساده فوق باید در شرایطی استفاده شود که تعریف توان و ضریب شایستگی با یکدیگر سازگار باشند. در طراحی دقیق، توان پروفیل تیغهها، تلفات نوک ملخ و شرایط جریان نیز باید بررسی شوند.
نحوه محاسبه توان مکانیکی موتور
اگر گشتاور و سرعت چرخشی موتور معلوم باشند، توان مکانیکی شفت مستقیماً محاسبه میشود:
P_shaft = Q × ω
و اگر سرعت برحسب دور بر دقیقه باشد:
P_shaft = Q × (2π × RPM ÷ 60)
برای مثال، اگر گشتاور شفت 0.035 N·m و سرعت موتور ۶۰۰۰ دور بر دقیقه باشد (همان نقطه کاری مثال قبلی):
P_shaft = 0.035 × (2π × 6000 ÷ 60) ≈ 22.0 W
این محاسبه نشان میدهد موتور در نقطه کاری مشخص، حدود ۲۲٫۰ وات توان مکانیکی تولید میکند. این عدد باید با توان موردنیاز ملخ در همان نقطه کاری مقایسه شود.
نحوه محاسبه توان الکتریکی ورودی موتور
توان الکتریکی ورودی، توان دریافتی موتور از مدار تغذیه است. برای برآورد توان ورودی DC از باتری، میتوان ولتاژ و جریان اندازهگیریشده در سمت باتری را در هم ضرب کرد. این مقدار مصرف ESC و تلفات آن را نیز دربر میگیرد. در مقابل، توان الکتریکی ورودی خود موتور در سمت خروجی ESC کمیت متفاوتی است؛ در موتور براشلس سهفاز، اندازهگیری دقیق آن به ابزار و روش اندازهگیری مناسب نیاز دارد.

فرمول توان الکتریکی:
P_elec = V × I
اگر بازده موتور را با η_m نمایش دهیم:
η_m = P_shaft ÷ P_motor,in
پس:
P_motor,in = P_shaft ÷ η_m
در صورت درنظرگرفتن بازده ESC نیز، با تعریف بازده آن بهعنوان نسبت توان خروجی به توان ورودی:
P_battery = P_shaft ÷ (η_m × η_ESC)
این رابطه یک مدل ساده از زنجیره تبدیل انرژی است؛ تلفات سیمکشی و تجهیزات جانبی در آن منظور نشدهاند.
برای نمونه، اگر توان شفت 22.0 W، بازده فرضی موتور 85% و بازده فرضی ESC برابر 95% باشد:
P_battery = 22.0 ÷ (0.85 × 0.95) ≈ 27.2 W
در این مثال، حدود ۲۷٫۲ وات توان از سمت باتری برای تأمین این نقطه کاری لازم است. این مثال محاسباتی مستقل از مثالهای دیگر مقاله است؛ اعداد آن نباید بهعنوان مشخصات یک موتور واقعی یا همان موتور مثال ملخ ۱۰ اینچی تلقی شوند. بازدههای استفادهشده فرضیاند و برای انتخاب واقعی باید از اندازهگیری یا اطلاعات معتبر سازنده استفاده کرد.
نکته: توان مصرفی کل کوادکوپتر از مجموع توان چهار موتور بهعلاوه مصرف سایر تجهیزات به دست میآید. در محاسبه مصرف باتری، نباید توان هر موتور را با توان کل چهار موتور اشتباه گرفت. در همین مثال، توان چهار موتور در هاور حدود ۱۰۹ وات (۴ × ۲۷٫۲) میشود.
نحوه انتخاب توان مناسب موتور از روی دیتاشیت
برای انتخاب نهایی موتور، جدول آزمون موتور و ملخ از یک عدد عمومی مانند KV یا توان بیشینه مفیدتر است. در این جدول معمولاً ولتاژ، جریان، سرعت چرخش، رانش و توان در چند نقطه کاری ثبت میشوند. این دادهها نشان میدهند موتور با یک ملخ مشخص، در ولتاژ مشخص، چه عملکردی دارد.
برای مثال، صفحه فنی یک موتور براشلس ممکن است اطلاعات زیر را ارائه کند:
| پارامتر | کاربرد در طراحی |
|---|---|
| ولتاژ آزمون | تعیین شرایط الکتریکی موتور |
| جریان مصرفی | بررسی باتری، ESC و سیمکشی |
| رانش (Thrust) | بررسی توانایی بلندکردن پرنده |
| توان (Power) | بررسی نقطه کاری و محدودیتهای موتور |
| دور موتور (RPM) | ارزیابی سرعت چرخش ملخ |
| گشتاور (Torque) | تحلیل توان مکانیکی شفت |
| نوع ملخ | تعیین شرایطی که دادههای آزمون برای آن معتبرند |
دادههای منتشرشدهی سازندگان موتور براشلس معمولاً شامل ولتاژ، جریان، رانش، دور موتور، توان و گشتاور است. چنین جدولی امکان مقایسه نقطههای کاری مختلف را فراهم میکند؛ بااینحال، نتایج آن را نمیتوان مستقیماً به موتور یا ملخ دیگری تعمیم داد.
چکلیست انتخاب موتور
پیش از خرید موتور، این موارد را بررسی کنید:
- آیا موتور و ملخ در ولتاژ موردنظر، رانش کافی تولید میکنند؟
- آیا جریان مصرفی در محدوده مجاز موتور، ESC و باتری است؟
- آیا توان موردنیاز برای هاور با توان قابلتحمل موتور سازگار است؟
- آیا وزن چهار موتور و باتری با وزن طراحیشده کوادکوپتر تناسب دارد؟
- آیا دمای کاری و محدودیت زمانی توان بیشینه مشخص است؟
- آیا برای صعود، مانور و افت ولتاژ باتری حاشیه کافی در نظر گرفته شده است؟
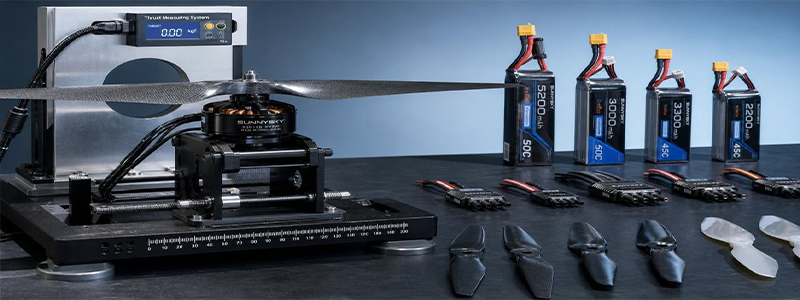
برای ساخت واقعی، محاسبات باید با آزمایش ایمن روی پایه آزمون رانش تأیید شوند. هنگام آزمایش، ملخ باید محافظت و محکم نصب شود و افراد در محدوده چرخش آن قرار نگیرند.

انتخاب موتور مناسب بر اساس کاربرد کوادکوپتر
موتور مناسب به هدف ساخت کوادکوپتر بستگی دارد. مشخصات لازم برای یک کوادکوپتر مسابقهای با یک پرنده فیلمبرداری یا حمل بار یکسان نیست.
| نوع کوادکوپتر | معیارهای مهم انتخاب موتور |
|---|---|
| مسابقهای FPV | شتاب، پاسخ سریع، نسبت رانش به وزن و سازگاری با باتری و ملخ |
| فیلمبرداری | راندمان، پایداری، سطح لرزش، زمان پرواز و ظرفیت حمل دوربین |
| کوچک و سبک | وزن پایین موتور، مصرف انرژی و سازگاری با ملخ کوچک |
| حمل بار | رانش کافی، گشتاور مناسب، تحمل حرارتی، استحکام و حاشیه ایمنی |
این دستهبندی کلی است و جایگزین مشخصات فنی سازنده نمیشود. برای انتخاب نهایی باید مدل موتور، ولتاژ مجاز، اندازه ملخ، جریان، رانش و سازگاری ESC بررسی شود.
اشتباهات رایج در محاسبه توان موتور کوادکوپتر
اشتباه اصلی این است که توان ورودی الکتریکی، توان شفت و توان آیرودینامیکی را یکسان فرض کنیم. این سه کمیت به یکدیگر وابستهاند، اما به دلیل تلفات و تفاوت در تعریف، لزوماً مقدار یکسانی ندارند. استفاده از فرمول درست در نقطه کاری نامشخص نیز میتواند نتیجه گمراهکنندهای ایجاد کند.
اشتباهات رایج دیگر عبارتاند از:
- انتخاب موتور فقط براساس KV یا توان بیشینه تبلیغشده
- محاسبه رانش بدون درنظرگرفتن وزن باتری و محموله
- استفاده از توان القایی ایدهآل بهعنوان توان واقعی موتور
- نادیدهگرفتن تأثیر قطر و گام ملخ بر جریان و رانش
- استفاده از بازده فرضی بدون مشخصکردن اینکه مربوط به موتور، ESC یا ملخ (ضریب شایستگی) است
- محاسبه توان کل چهار موتور بدون بررسی تفاوت نقطه کاری آنها
- فرض ثابتبودن ولتاژ و جریان در تمام مدت پرواز
راهکار مناسب، ترکیب محاسبات اولیه با دیتاشیت معتبر، آزمون رانش و اندازهگیری توان در شرایط کاری واقعی است.
جمعبندی: موتور کوادکوپتر چقدر توان نیاز دارد؟
توان موردنیاز موتور کوادکوپتر یک عدد ثابت و مستقل از شرایط طراحی نیست. این مقدار به وزن پرنده، رانش هدف، اندازه و ویژگیهای ملخ، شرایط پرواز و بازده سامانه پیشران بستگی دارد. برای تعیین توان مناسب، ابتدا رانش موردنیاز را محاسبه کنید، سپس توان آیرودینامیکی ایدهآل را تخمین بزنید و با لحاظکردن تلفات، توان شفت و توان الکتریکی را به دست آورید.
ترتیب پیشنهادی محاسبات برای طراحی اولیه چنین است:
- محاسبه جرم و وزن کل کوادکوپتر
- تعیین رانش هدف برای هر موتور
- تعیین قطر ملخ و محاسبه توان القایی ایدهآل
- برآورد توان شفت با استفاده از دادههای عملکرد روتور
- محاسبه توان الکتریکی و جریان مصرفی با درنظرگرفتن بازدهها
- تطبیق نتایج با دیتاشیت موتور، ملخ، ESC و باتری
- تأیید نتایج با آزمون ایمن و اندازهگیری عملی
در نتیجه، برای انتخاب موتور مناسب باید هم توان موردنیاز و هم رانش قابلدستیابی در نقطه کاری واقعی را بررسی کنید. هیچ عدد عمومی برحسب وات وجود ندارد که برای همه کوادکوپترها مناسب باشد.


دیدگاه خود را ثبت کنید
تمایل دارید در گفتگوها شرکت کنید؟در گفتگو ها شرکت کنید.